
無人機飛控線材有哪些?GPS、CAN/DroneCAN、UART、I²C與PWM接線解析
無人機飛控線材有哪些?GPS、CAN/DroneCAN、UART、I²C與PWM接線解析
無人機飛控板就像整機的控制中心,需要透過不同線材連接GPS/GNSS、羅盤、電子變速器、遙測模組、感測器、接收機及其他周邊設備。
這些線材外觀看起來可能都只是幾條細線加上一組小型連接器,但實際傳輸方式並不相同。常見介面包括 GPS、CAN/DroneCAN、UART、I²C與PWM,每一種介面對Pin定義、線數、配線方式、線長與抗干擾能力都有不同要求。
因此,飛控線束不能只依「接頭插得進去」判斷是否相容,還必須核對飛控與周邊設備兩端的Pinout與通訊介面。
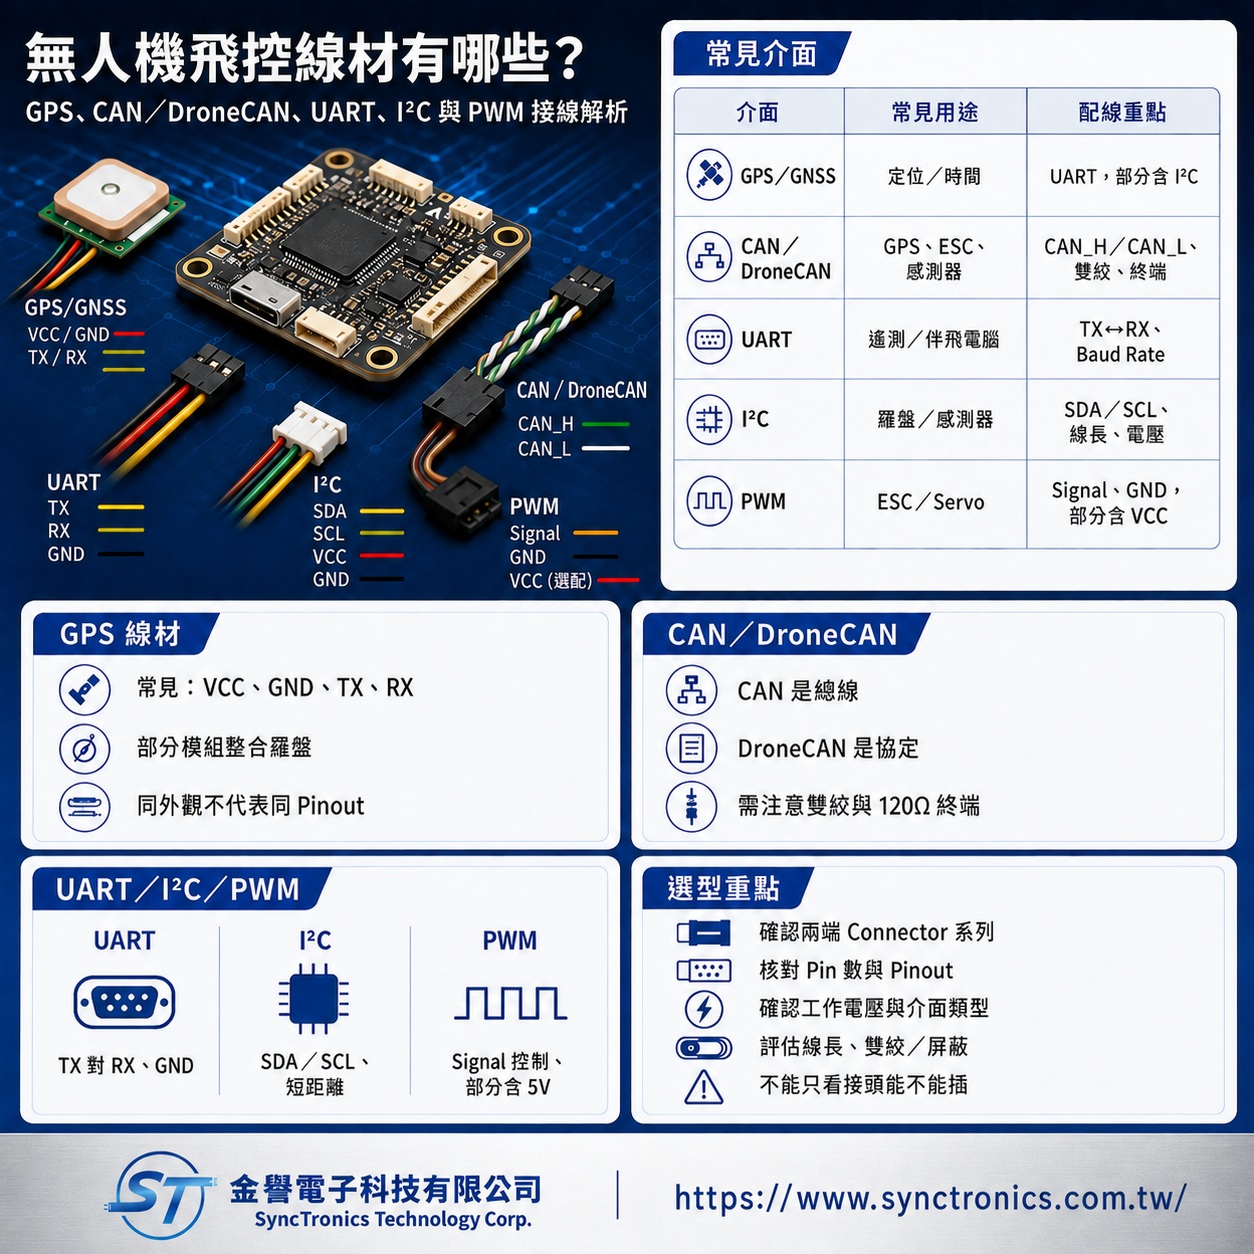
無人機飛控常見線材有哪些?
|
介面 |
常見用途 |
主要線路 |
配線重點 |
|
GPS/GNSS |
定位、時間資訊 |
UART,部分搭配I²C |
TX/RX、電源、Pin順序 |
|
CAN/DroneCAN |
GPS、ESC、感測器、電源模組 |
CAN_H、CAN_L |
雙絞、終端電阻、拓撲 |
|
UART |
GPS、Telemetry、伴飛電腦 |
TX、RX、GND |
TX/RX對接與Baud Rate |
|
I²C |
羅盤、空速計、感測器 |
SDA、SCL |
電壓、線長、Pull-up |
|
PWM |
ESC、Servo、執行器 |
Signal、GND,部分含電源 |
訊號腳與供電方式 |
GPS線材通常包含哪些訊號?
傳統GPS/GNSS模組常透過UART與飛控交換定位資料,因此基本線路通常包含電源、Ground、TX與RX。
部分GPS模組內還整合電子羅盤,此時同一條線束可能同時包含UART與I²C訊號。
例如PX4目前的Pixhawk標準GPS接口中,GPS定位資料可透過UART傳輸,而Compass則可透過I²C連接;部分完整GPS接口還整合Safety Switch、Buzzer及LED等功能。(docs.px4.io)
因此,即使兩顆GPS模組使用外觀看似相同的連接器,也不代表Pin順序完全相同。
尤其不同飛控品牌或非Pixhawk標準設備,即使使用相同Housing,也可能採用不同Pin排列,接線前應分別確認飛控與GPS規格書。
CAN與DroneCAN有什麼差異?
CAN是Controller Area Network的硬體通訊總線,使用差分訊號傳輸。
DroneCAN則是建立在CAN硬體之上的無人機通訊協定,可讓飛控與GPS、電子變速器、感測器、電源模組等設備交換資料。
PX4目前也將DroneCAN列為常見CAN通訊方案之一,並指出CAN適合較大型飛行器及較長距離的設備連接。(docs.px4.io)
因此:
CAN是底層通訊介面,DroneCAN則是在CAN上運作的通訊協定。
兩者不能單純視為兩種不同線材。
CAN線材為什麼通常要雙絞?
CAN使用CAN_H與CAN_L兩條差分訊號線。
將這兩條線成對絞合,可以讓外部電磁干擾較平均地作用於兩條導體,提升差分接收時的抗雜訊能力。
無人機內部的馬達、ESC及高電流電源線都可能產生電磁干擾,因此CAN線路應盡量避免與高電流導線長距離緊貼平行配置。
PX4的CAN配線說明也要求CAN總線兩端配置120Ω終端電阻,並以總線方式串接多個設備,而不是每一個CAN周邊都單獨接回飛控。(docs.px4.io)
Pixhawk標準CAN設備常使用4 Pin JST-GH接口,但非Pixhawk設備仍可能採用其他連接器。
UART線材怎麼接?
UART是無人機中非常常見的點對點序列通訊方式,可應用於:
- GPS
- Telemetry
- MAVLink設備
- Companion Computer
- 部分ESC
- 各類序列感測器
基本UART通常包含:
- TX
- RX
- GND
部分接口還可能加入VCC、CTS與RTS。
接線時最常見的原則是:
飛控TX → 設備RX
飛控RX → 設備TX
也就是傳送端與接收端互相對接。
另外還須確認Baud Rate、訊號電位及Port功能設定。PX4的Serial Port配置也顯示,GPS1、TELEM1、TELEM2等端口本質上可對應不同UART,部分功能可以透過軟體重新設定。(docs.px4.io)
因此,「插在TELEM接口」不代表設備一定可以直接運作,仍須確認通訊協定與Port設定。
I²C線材適合哪些設備?
I²C通常使用兩條主要訊號線:
- SDA:資料
- SCL:時脈
另外會搭配電源與Ground。
無人機中常見的I²C設備包括:
- Compass
- Airspeed Sensor
- 部分距離感測器
- 其他低速感測模組
I²C可以讓多個裝置共用同一組SDA與SCL,因此常可透過I²C Splitter增加接口。
但I²C原本較適合電路板內或短距離通訊,如果線材過長、電容過大或干擾嚴重,可能造成通訊不穩。
另外也要注意訊號電壓。PX4文件特別提醒,部分I²C設備可能使用5V SCL/SDA,而Pixhawk標準I²C接口預期為3.3V,因此必要時需要Level Converter。(docs.px4.io)
PWM線材主要控制什麼?
PWM是常見的控制訊號,可用於控制:
- ESC
- Servo
- 執行器
- 部分周邊設備
傳統PWM ESC與Servo接線常包含:
- PWM Signal
- GND
- 部分設備另有5V
但是否需要5V供電,要看ESC、Servo與飛控輸出Rail的實際設計。
PX4目前仍支援PWM輸出,也支援DShot、DroneCAN等其他ESC控制方式,因此新型無人機不一定全部採PWM控制。(docs.px4.io)
PWM線束雖然結構相對簡單,但Signal、GND與電源腳如果接錯,同樣可能造成設備無法工作甚至損壞。
同樣是JST-GH就可以直接互插嗎?
不一定。
JST-GH描述的是一個連接器系列,而不是通訊協定。
例如Pixhawk標準中,GPS、CAN、Telemetry等接口都可能使用JST-GH,但Pin數與Pin定義並不相同。
即使兩個設備都使用相同Pin數的JST-GH,如果Pinout不同,直接連接仍可能造成:
- 電源與Ground接反
- TX與RX錯位
- CAN_H與CAN_L錯接
- 供電電壓不相容
因此,飛控線材選型應依完整Pinout,而不是只依Connector外型。
飛控訊號線要不要全部使用屏蔽線?
不一定。
屏蔽可以降低部分電磁干擾,但同時也增加重量、線材外徑及接地設計複雜度。
CAN這類差分訊號通常優先確保雙絞結構與正確總線配置;UART與I²C則要依線長、傳輸速度及實際干擾環境評估是否需要屏蔽。
無人機設計應避免把所有訊號線都盲目改成厚重的屏蔽線,而是針對真正敏感的線路進行處理。
飛控線束選型時要確認哪些資料?
進行線束設計或詢價時,建議提供:
- 飛控品牌與完整型號
- 周邊設備品牌與型號
- Connector完整系列
- Pin數
- Pinout
- 工作電壓
- UART、CAN、I²C或PWM介面
- 線長
- 線徑
- 是否需要雙絞
- 是否需要屏蔽
- 鎖扣與防呆需求
- 振動與使用環境
如果能提供飛控與周邊設備兩端的原廠Pinout圖面,通常可以大幅降低線序錯誤的風險。
常見接線錯誤
把JST-GH當成通訊規格
JST-GH只是連接器系列,CAN、UART與GPS都可能使用。
UART的TX直接接TX
UART通常需要TX對RX、RX對TX。
CAN只確認CAN_H與CAN_L,卻忽略終端
總線拓撲與120Ω終端配置也是CAN可靠度的重要部分。
I²C只看Pin數,不確認訊號電壓
不同設備可能採用不同邏輯電位。
只依線色接線
線色不是全球統一的Pinout標準,仍應以原廠規格書為準。
總結
無人機飛控線材包含GPS、CAN/DroneCAN、UART、I²C與PWM等不同類型,而這些名稱代表的是不同通訊或控制方式,不只是不同的接頭。
GPS可能同時整合UART與I²C;DroneCAN建立於CAN總線之上;UART通常採點對點TX/RX通訊;I²C適合感測器與短距離多裝置連接;PWM則常用於ESC及Servo控制。
飛控線束設計的核心不是「找到一條可以插上的線」,而是確認兩端Connector、Pinout、訊號電壓、通訊介面、線材結構與使用環境完全匹配。
SyncTronics 解决方案
金譽電子科技提供無人機飛控線束、GPS線材、CAN/DroneCAN線束、UART訊號線、I²C感測器線束及PWM控制線等電子互連整合服務,可依飛控與周邊設備Pinout、線長、線徑、雙絞、屏蔽、鎖扣與防呆需求協助進行規格確認。
針對不同品牌飛控與GPS、ESC、感測器、Telemetry及其他模組之間的特殊線序、接口轉接、少量試產(NPI)及OEM/ODM專案,可協助評估Connector、Terminal、Wire及Harness配置,降低Pin定義錯誤、訊號干擾及接口不相容造成的開發風險。
有線束、連接器、機電元件或客製化需求?歡迎與我們聯絡
如果您正在尋找合適的連接器、線材、線束加工、機電元件或電子互連解決方案,無論是產品選型、規格確認、少量試產(NPI)、OEM/ODM 客製化,或高速傳輸、高可靠度等特殊應用需求,金譽電子科技 可提供專業技術支援與評估。
歡迎前往【聯絡我們】頁面,留下您的需求與聯絡資訊。我們將以專業且快速的服務回覆您的需求,根據您的產品規格、應用需求與專案條件,協助評估最適合的產品與電子互連解決方案,並提供相關技術建議與客製化支援,協助您縮短選型與開發時間、降低專案風險,讓產品更順利導入量產。期待有機會與您合作,為您的每一項專案需求提供值得信賴的技術支援與解決方案。
相關延伸文章
無人機連接器有哪些?XT60、JST-GH與DF13解析|金譽電子科技
無人機連接器為什麼容易鬆脫?抗震與固定設計解析|金譽電子科技
連接器 Pin 數是什麼?Pin Count 完整解析|金譽電子科技
免責與交流聲明
本內容係依公開資訊與產業經驗整理,僅供技術交流參考,不構成任何商業、技術或法律之建議或依據。內文所述之規格、材料、製程、應用方式及相關資訊,可能因設計條件、環境因素或使用情境不同而有所差異,相關內容不保證其完整性、正確性或適用性。
讀者應視實際應用情境,與相關設計或技術負責人員確認適用性,並自行評估相關風險。
常見問題
- 連接器相關
- 線材相關
- 材料相關
- 法規相關
- 電子相關
- 電子學與連接線有什麼關係?
- USB PD 3.1是什麼?USB-C 240W快充規格完整解析
- 無人機線材EMI干擾原因?電源線與雙絞屏蔽解析
- 無人機飛控線材有哪些?GPS、CAN/DroneCAN、UART、I²C與PWM接線解析
- 什麼是高速訊號完整性(Signal Integrity)?
- 什麼是 RFI(射頻干擾)?與 EMI 有什麼不同?
- 為什麼高速傳輸更容易受到 EMI 干擾?
- 什麼是串擾 Crosstalk(串音)?如何避免?
- 什麼是屏蔽線(Shielded Cable)?為什麼能抗干擾?
- 什麼是接地(Grounding)?為什麼對抗 EMI 很重要?
- 什麼是訊號完整性(Signal Integrity)?
- 什麼是 EMI(電磁干擾)?它如何影響電子產品?
- 什麼是 Ferrite Core(磁環)?它如何抑制干擾?
- 線材設計如何降低 EMI 干擾?
- EMI 與 RFI 干擾如何改善?
- 製造技術
- 測試與驗證
- 品質管理
- 歷史演進